
작업
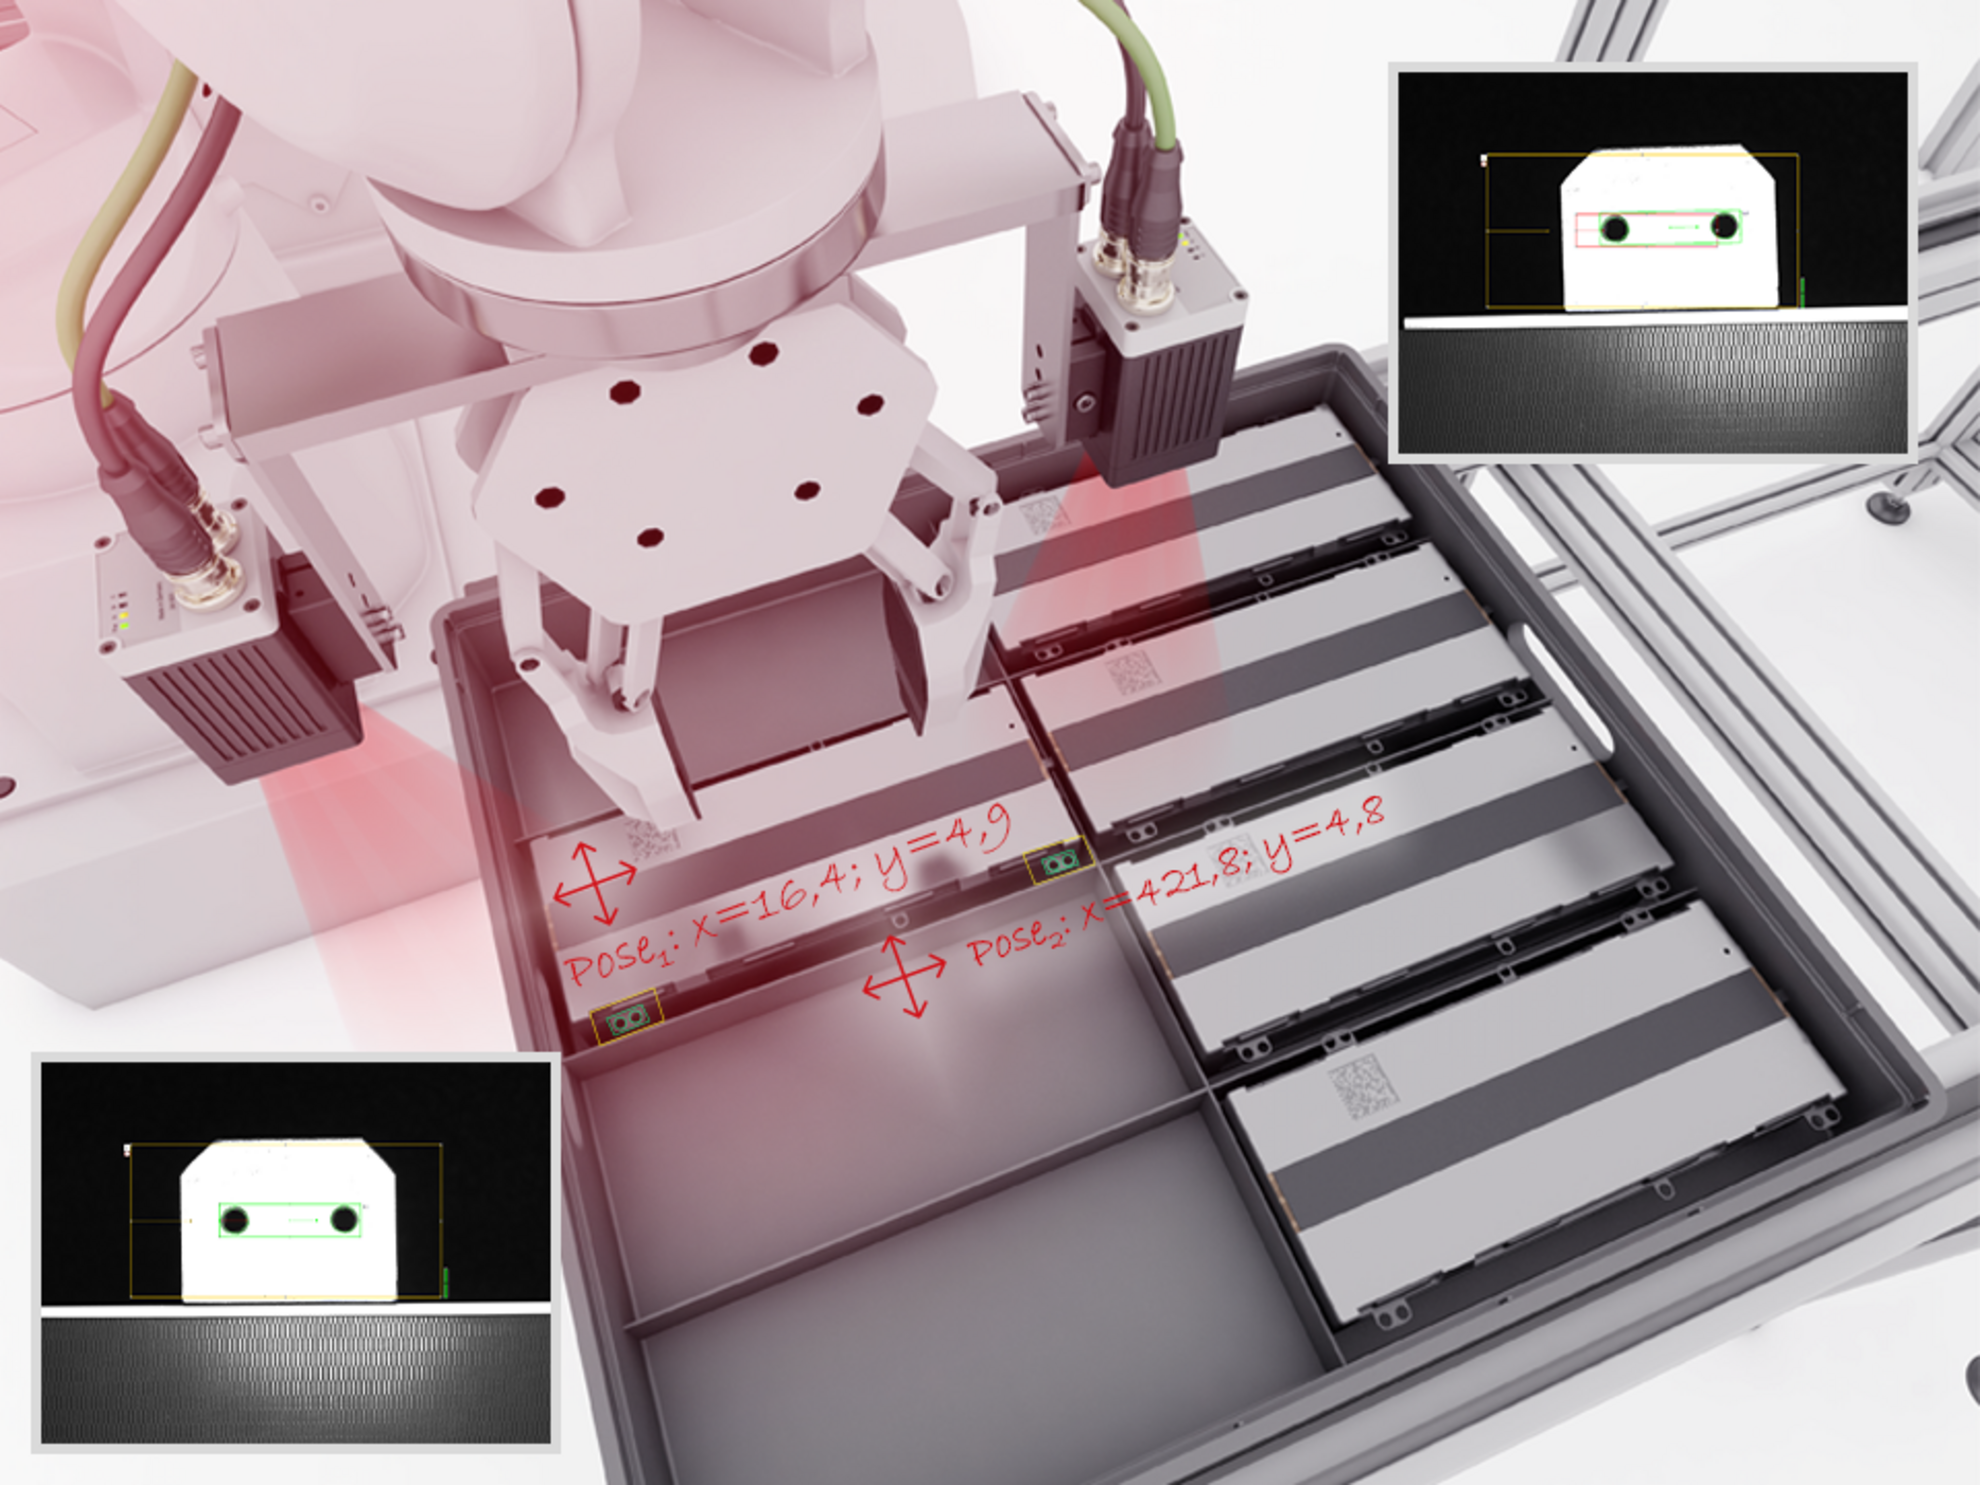
배터리 팩에는 배터리 모듈과 같은 여러 부품이 설치됩니다. 비접촉으로 마킹된 코드를 읽고 컨테이너상의 해당 부품의 위치를 검출합니다.
과제
부품들은 컨테이너에 정리됩니다. 컨테이너에 적재된 부품 중 원하는 대상물을 선택하기 위해 센서는 부품의 정확한 위치를 검출해야 합니다. 배터리 모듈의 손상을 방지하기 위해 높은 정확도가 요구됩니다.
솔루션
두 개의 VISOR® Robotic이 로봇 그리퍼에 양쪽에 직접 설치됩니다. 효율적인 해상도 제공으로 컨테이너에서 상단 하우징을 정확하고 원활하게 분리할 수 있습니다. 비전 센서에 포함된 hand-eye calibration 기능을 통해 로봇으로 직접 통신 가능합니다. 또한 Contour 검출기는 위치 제어를 제공하여 모듈의 안전한 픽킹을 위한 추가 정보를 제공합니다. VISOR®는 현재 로봇 위치가 VISOR®로 전송되어 대상물의 실제 위치 정보가 제공됩니다. 이는 특히 서로 다른 스토리지 영역의 여러 대상물을 처리할 때 상당히 유용합니다.
제공하는 이점
- VISOR®의 완전히 자동화된 Hand-Eye Calibration 으로 항상 실제 X/Y 및 각도 정보를 제공하여 로봇 컨트롤러에서 추가 계산이 필요하지 않습니다.
- VISOR® 하드웨어는 컴팩트한 디자인에 높은 컴퓨팅 성능을 제공하며 로봇 그리퍼에 직접 장착이 가능합니다.
- AIDA 호환, 로봇 호환 푸시풀 케이블로 케이블 연결 작업이 간소해집니다.
- VISOR® 소프트웨어는 대상물의 위치 검출을 위한 다양한 기능을 제공합니다.
- VISOR® 센서는 최적의 field of view를 제공합니다.
- 다음과 같은 기능을 통해 로봇 시스템에 쉽게 연결할 수 있습니다.
- 로봇 시스템에 자동화된 켈리브레이션
- 위치 데이터의 자동 검증
- 표준화된 좌표 전송

