V20-ALL-P4-I-W-M3-L
Code de commande:
V20-ALL-P4-I-W-M3-LCode article:
637-91089Scope of delivery:
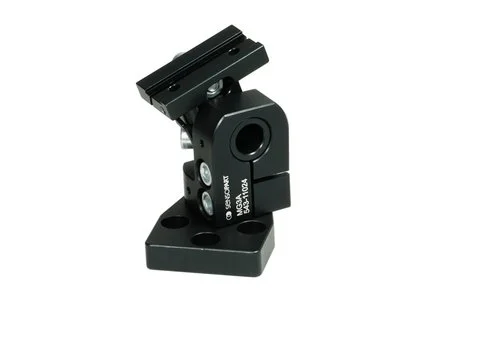
Capteur de vision VISOR® XE, Instructions de service, Équerre de fixation (MK 45) et clé AllenCourte description:
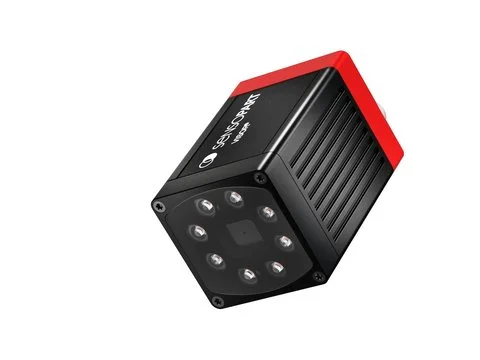
VISOR® XE V20 Allround Professional, éclairage infrarouge, objectif intégré Wide, optique motorisée, interface LAN, pointeur laser



Description
Applications
Détection d'objets
Mesure
Identification
Positionnement
Comptage
Robotique
255 programmes avec 255 outils chacun
Repositionnement : Repositionnement en X/Y et angle
Comparaison d'échantillons, contours, repère cible 3D : Apprentissage et reconnaissance d‘échantillons, du contour et des positions 3D
Mesure : Distance entre les bords
BLOB, niveau de gris, luminosité : Analyse de luminosité
Contraste : Analyse du contraste
Code-barres : Lecture des codes-barres 1D, EAN, UPC, RSS, 2/5 Entrelacé, 2/5 Industriel, Code 32, Code 39, Code 93, Code 128, GS1, Code pharma, Codabar
Code DataMatrix : Lecture de codes 2D : ECC200, code QR, PDF 417, ECC200 GS1
Lecture de caractères (OCR) : Lecture de caractères
Classification (AI) : Affectation d'objets via la technologie AI
| Données optiques | ||
|---|---|---|
| Type de puce image | Monochrome | |
| Source lumineuse | LED | |
| Couleur de la lumière | Infrarouge | |
| Longueur d'onde [nm] | 850 | |
| LED Groupe à risque [RG] | 0 | |
| Résolution | SPXGA | |
| Nombre de pixels (H x V) [px] | 1600 x 1200 | |
| Technologie de puce image | CMOS | |
| Taille des pixels [µm] | 3,00 | |
| Type de champ de vision | Weit | |
| Distance de travail [mm] | 10 ... 10 000 | |
| Distance focale [mm] | 6,5 | |
| Angle d'ouverture [°] | 41,4 | |
| Nombre f | 2,8 | |
| Profondeur de champ | Standard | |
| Entraînement de la mise au point | Motorisé | |
| Taille du capteur ["] | 1/2,9 | |
| Champ de vision minimum (X x Y) [mm] | 15,3 x 11,5 | |
| Laser sur cibles | Laser rot (655 nm) | |
| Classe laser | 1 (IEC 60825-1) | |
| Fonctions | ||
|---|---|---|
| Matériel | VISOR® XE | |
| Nombre de programmes max. | 255 | |
| Nombre d'outils max. | 255 | |
| Exploitation des résultats | Texte, Math, Robotique | |
| Prétraitement | Repositionnement, Filtre | |
| Fonctions robotiques | Prise pince, Décalage origine objet, en pixel, Décalage 2D, Décalage 3D | |
| Autres fonctions | Archivage, Transmission d'image, chaque graphique, Mode répétition, Multishot, Distance entre couleurs canal de couleurs et binarisation, Détection multiple pour outil de comparaison des contours et des échantillons, Détection multiple pour contour de l'outil (3D), Somme de contrôle programme, Exécutions conditionnelles | |
| Étalonnage | Grille de Calibration (mesure), Grille de Calibration (robotique), Hand-Eye (robot 6 axes, SCARA et portique), Base-Eye (robot 6 axes, SCARA et portique), Changement d'échelle (mesure), Tableau de points (robotique) | |
| Repositionnement | Comparaison des contours, Comparaison d'échantillon, Détection de bord, Cercle | |
| Outils disponibles | Comparaison d'échantillon, Contour, Contrôle du contour, Recherche de forme, BLOB, Code Datamatrix, Code-barres, OCR, OCR (KI), Luminosité, Contraste, Niveau de gris, Valeur de couleur, Détecteur de couleur, Mesure, Liste de couleurs | |
| Données électroniques | ||
|---|---|---|
| Tension d‘alim. UB min. [V DC] | 18 ... 30 | |
| Consommation typique [mA] | 350 | |
| Nature de la source de tension | L’appareil doit être alimenté par un bloc d’alimentation de "Classe 2". | |
| Temps de démarrage [ms] | ≤ 16 000 | |
| Protection contre les inversions de polarité | Oui | |
| Protection contre les surtensions | Non | |
| Ondulation résiduelle [%] | ≤ 5 Vss, niveau 3 | |
| Explication ondulation résiduelle | EN 61000-4-17 | |
| Polarité | PNP/NPN | |
| Protection contre les courts-circuits | Oui | |
| Seuil de commutation (High) | > UB-1V | |
| Seuil de commutation (Low) | < 3V | |
| Résistance en entrée [kΩ] | > 20 | |
| Courant de sortie max. [mA] | 50 | |
| Explication courant de sortie max. | max. 100 mA sur broche 12 | |
| Charges inductives | Type : relais 17 K / 2 H, vanne pneumatique 1,4 K / 190 mH | |
| Courant de sortie max. (somme) [mA] | 200 | |
| Débit Ethernet [Mbit/s] | 100 | |
| Nombre d'IO commutables | 6 | |
| Nombre de sorties | 2 | |
| Nombre d'entrées | 2 | |
| Fonction d'encodage | Non | |
| Données mécaniques | ||
|---|---|---|
| Hauteur [mm] | 85,0 | |
| Longueur [mm] | 45,0 | |
| Largeur [mm] | 45,0 | |
| Poids [g] | ~ 220 | |
| Matériau de la face avant | PMMA | |
| Matériau boîtier | Aluminum (moulé) | |
| Désignation des bornes | Alimentation | |
| - Nombre de broches | 12 | |
| - Codage | A | |
| - Filetage | M12x1 | |
| - Matériau | Métal | |
| - Modèle | Connecteur mâle | |
| Désignation des bornes | LAN | |
| - Nombre de broches | 4 | |
| - Codage | D | |
| - Filetage | M12x1 | |
| - Matériau | Métal | |
| - Modèle | Connecteur femelle | |
| Désignation des bornes | LAN | |
| - Nombre de broches | 4 | |
| - Codage | D | |
| - Filetage | M12x1 | |
| - Matériau | Métal | |
| - Modèle | Connecteur femelle | |
| Température de fonctionnement [°C] | 0 ... 50 | |
| Explication température de fonctionnement | < 95 % d'humidité, sans condensation | |
| Température de stockage [°C] | -20 ... 60 | |
| Explication température de stockage | < 95 % d'humidité, sans condensation | |
| Indice de protection | IP 65, IP 67 | |
| Explication indice de protection | Pour les appareils à monture C, uniquement en combinaison avec un tube de protection | |
| Résistance aux chocs et vibrations | EN 60068-2-6, EN 60068-2-27 | |
| Classification Caractéristiques de référence | ||
|---|---|---|
| Sensor (image analysis) | 27310205 | ECLASS 10.1 |
| Sensor (image analysis) | 27310205 | ECLASS 11.0 |
| Sensor (image analysis) | 27310205 | ECLASS 11.1 |
| Sensor (image analysis) | 27310205 | ECLASS 12.0 |
| Sensor (image analysis) | 27310205 | ECLASS 13.0 |